声呐 - 激光融合的管道缺陷自动评级
2026-09-24排水管道结构性缺陷是导致管网渗漏、坍塌、路面塌陷的核心诱因,传统 CCTV 目视检测存在高水位盲区、人工评级主观性强、量化精度低等痛点。声呐 + 三维激光多传感器融合技术可实现全断面、高精度、非接触式管道结构检测,结合人工智能算法可完成缺陷的自动识别、量化与评级,是当前市政管网智慧检测的主流技术方向。
一、为什么声呐 + 三维激光要融合
两类传感器正好互补,覆盖管道全断面:
三维激光(激光轮廓/环扫) | 声呐(环扫) | |
作用区间 | 水面以上管壁(气相) | 水下部分(液相) |
优势 | 精度极高,激光轮廓精度可达 0.03% 量级,可精确量化变形率、腐蚀量、错口高差 | 满水管道无需降水封堵即可检测,一次可检 100~300 米 |
局限 | 无法穿透水面 | 受浑浊、气泡、流速影响大,数据直观性差 |
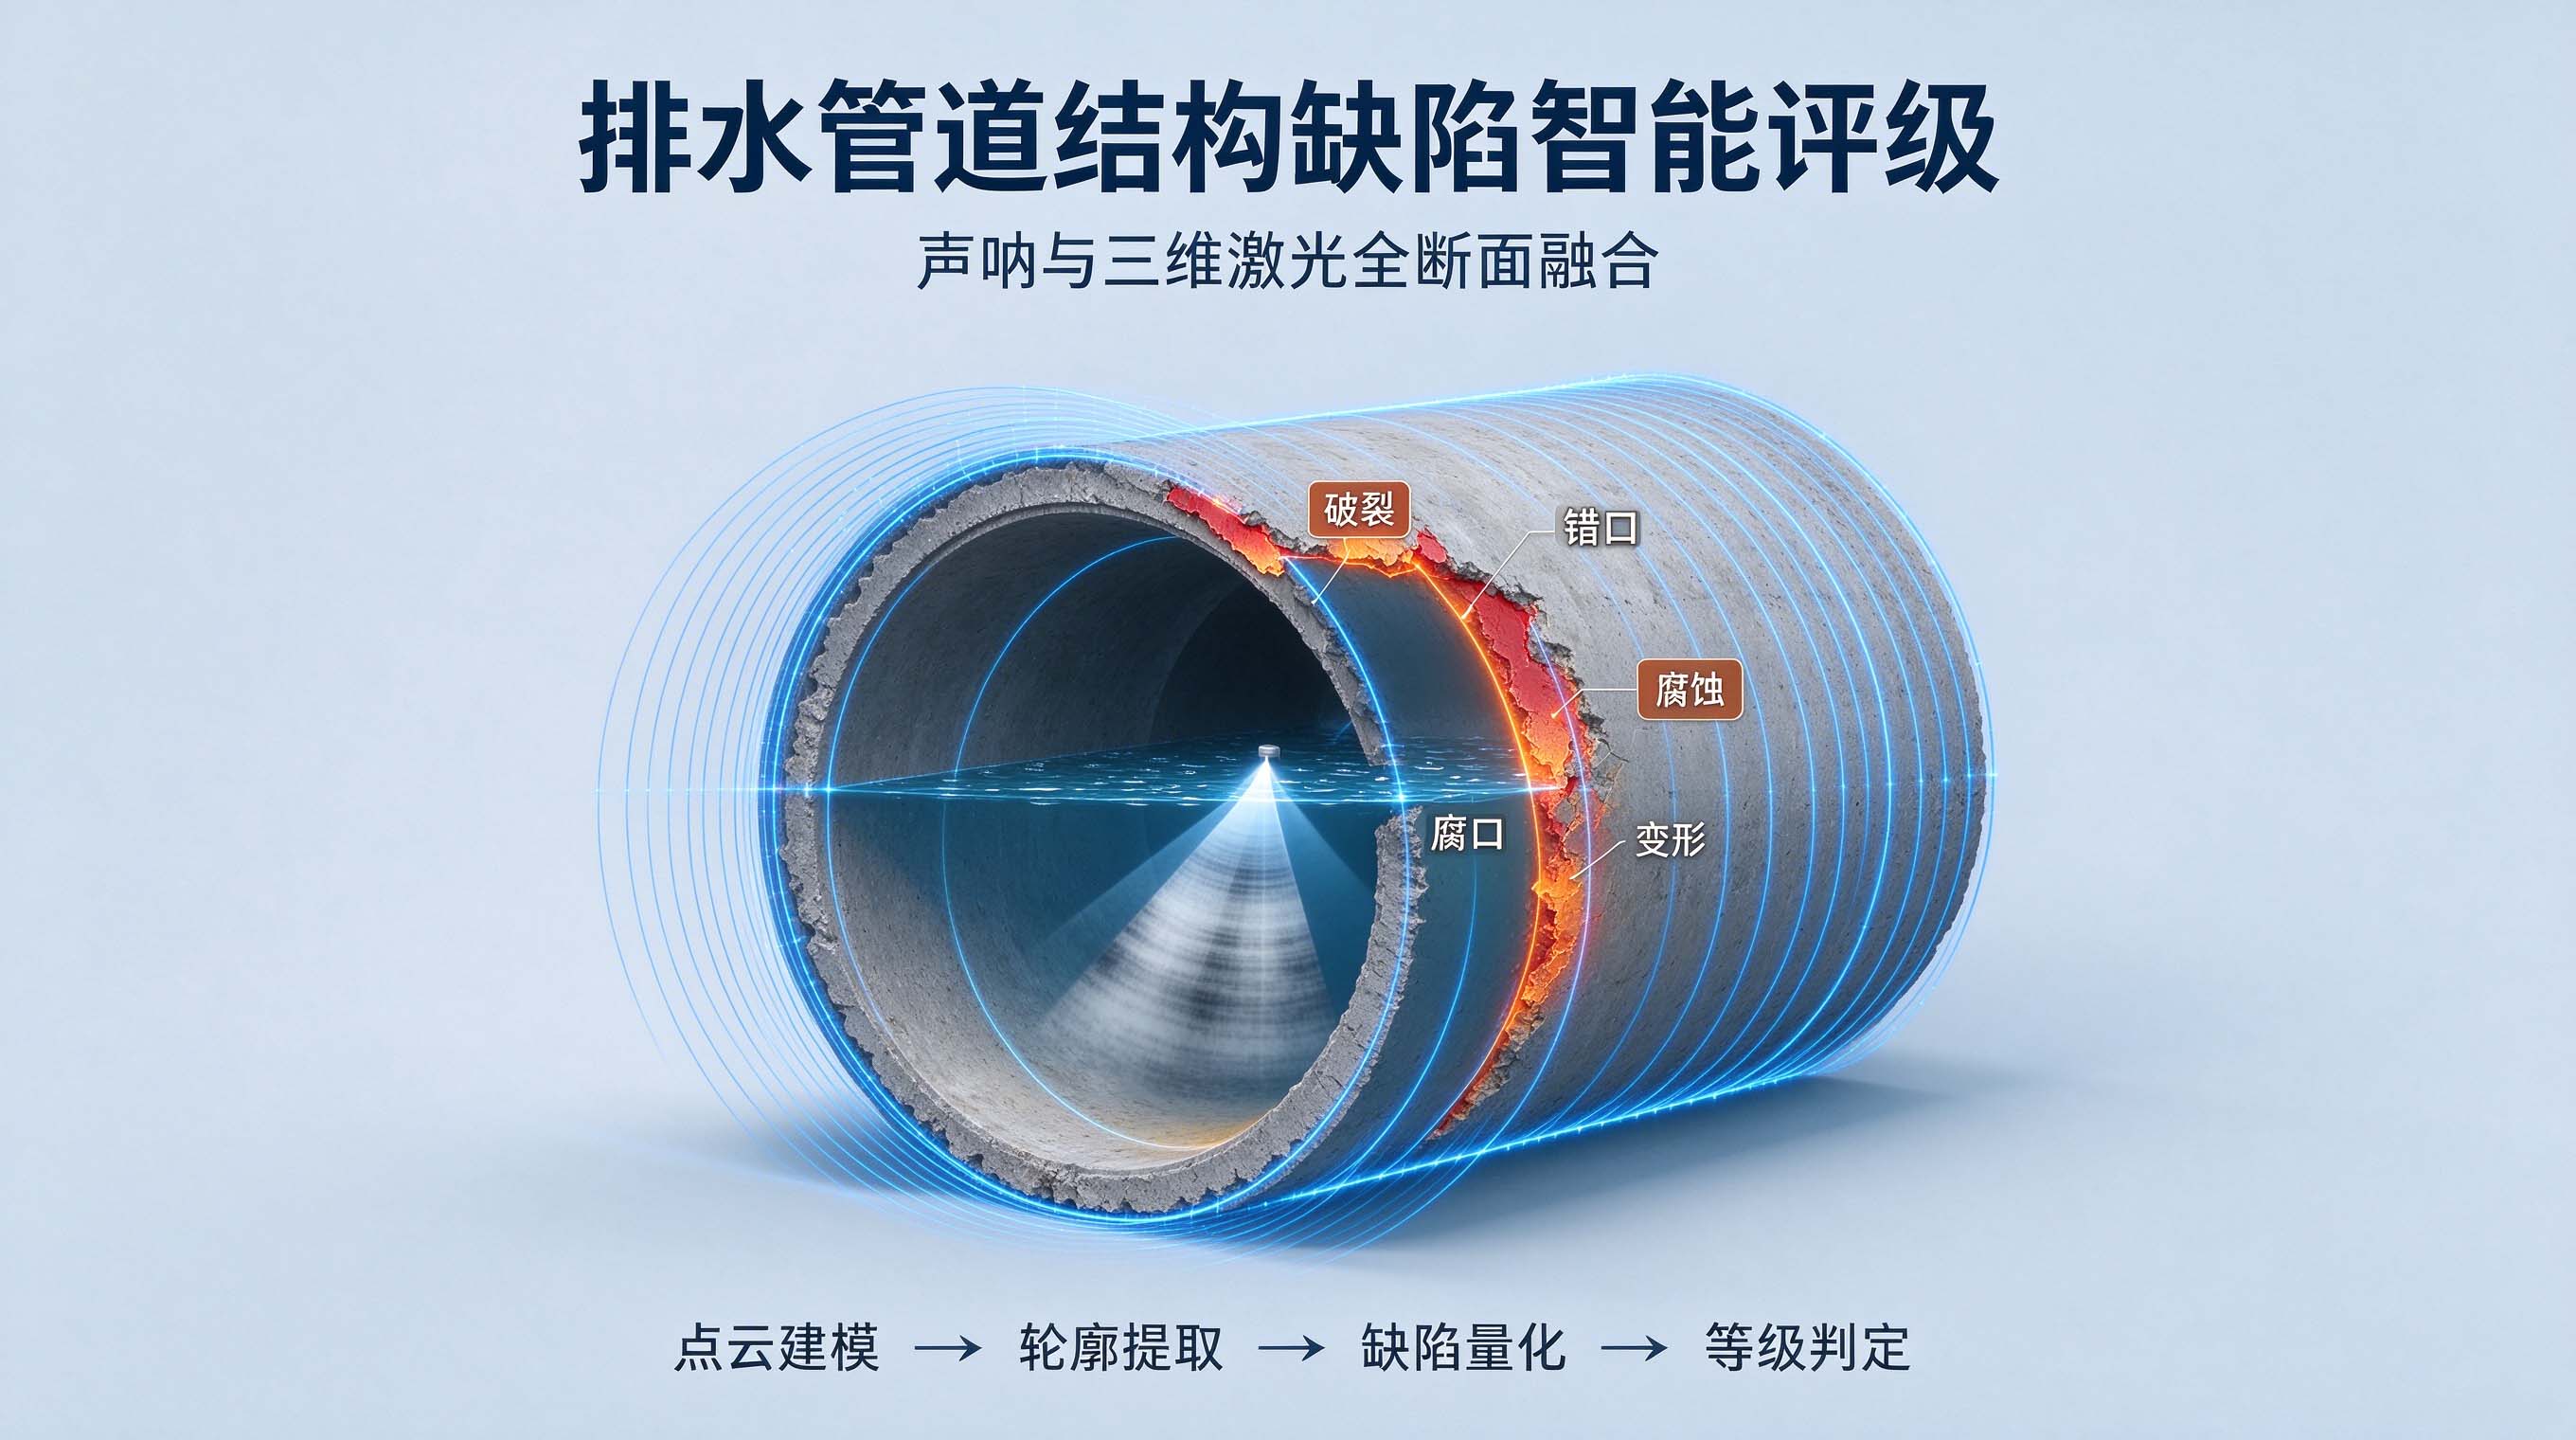
高水位工况下,声呐负责水下轮廓、激光负责水上轮廓,二者按里程对齐拼接,即可重构管道完整 360° 三维点云/模型,这是单一传感器做不到的。这也是国际上的主流趋势——MSI(多传感器检测)已将 HD 相机、激光和声呐集成于一体,自动生成腐蚀、椭圆度(变形)、淤积量报告 。
二、自动评级系统的技术路线
整个系统可分为五层:
1. 数据采集层 环扫声呐(如 1.75~2.25 MHz,每秒 1 周)+ 三维激光轮廓仪 + 编码器/惯导里程定位,爬行器或浮筏搭载。国内已有工程化设备,如施罗德 S3831B 支持 DN250–6000、沉积厚度误差 <1% 。
2. 点云预处理层
(1)声呐点云:滤波去噪(统计滤波/半径滤波)、镜像回波剔除、浑浊杂点抑制;可参考改进点云处理技术,已有研究实现管道体积重建误差约 0.037%
(2)激光点云:运动畸变校正、多环拼接
(3)跨介质配准:以里程为主轴,声呐水下点云与激光水上点云按断面拼接成统一管壁模型(难点:声呐测的是"水-壁界面",含沉积物覆盖,需分离管壁与淤积)
3. 缺陷智能识别层 直接在三维点云上做缺陷分类与分割,比传统人工判读二维轮廓图更客观。已有研究实现了 sewer 管三维点云的自动缺陷分类分割方法 。常用方法:
(1)几何特征法:模板匹配/RANSAC 提取标准圆环,残差异常即缺陷(破裂、变形、错口、脱节、支管暗接)
(2)深度学习:PointNet++/RandLA-Net 做点云语义分割,识别缺陷类别与范围
(3)可检测的结构性缺陷主要包括:破裂、变形、错口、脱节、支管暗接、异物穿入、渗漏等 7 类(二级以上)
4. 自动评级层(核心)
(1)按现行规范对每处缺陷定量打分。国内依据主要是 CJJ 181《城镇排水管道检测与评估技术标准》,思路是:
A、缺陷等级 = f(缺陷类型, 量化参数):如变形率 = (基准内径 − 最小内径)/基准内径,分级阈值自动判定;错口、脱节按高差/间隙占管径比例;破裂按裂口宽度与环向长度
B、管段结构性状况系数 S 值:综合该段内各缺陷的等级、分值与距离衰减,自动计算
C、输出管段等级(Ⅰ~Ⅳ级)与修复优先级建议
(2)相比人工判读,自动评级的优势在于参数直接从点云量取(如变形率 5%~15% 自动算为 2 级 ),消除主观性。北美对应体系是 NASSCO PACP 的 1–5 级严重度打分,AI 编码可提速约 85% 。
5.成果输出层 三维管道模型 + 缺陷分布热力图 + 自动检测报告 + 对接 GIS/管网养护平台,支撑养护优先级排序与数字孪生 。
三、当前的主要难点(可做创新点)
1、跨介质点云配准与拼接:水面波动导致的水-气界面不确定,声呐与激光断面配准误差传播
2、淤积-管壁分离:声呐测到的是沉积物上表面,需结合探底数据恢复真实管壁,否则变形/破裂会被低估
3、小样本与标注瓶颈:三维缺陷点云标注成本高,需点云数据增强、迁移学习或合成数据
4、复杂工况鲁棒性:高流速、浑浊水体中声波散射导致图像失真
5、规范映射:智能识别的缺陷类别/参数到 CJJ 181 评级公式的标准化映射规则,目前"缺乏统一的缺陷评估标准"
如果您是要写论文/开题报告,我可以进一步帮您细化研究内容、技术路线图和创新点;如果您是要做工程方案,可以细化设备选型、检测流程和评级算法设计;如果需要,我也可以帮您检索更多中英文文献(如点云缺陷分割、淤积检测的具体算法)。
公司总部及营销中心:
地址:上海市浦东新区郭守敬路498号浦东软件园21号楼308室
电话:021-58581626 13681685588
邮箱:root@igctech.com
 关注微信公众号
